La Physical AI, o intelligenza artificiale fisica, è un’evoluzione dell’intelligenza artificiale che permette a robot, macchine e sistemi autonomi di percepire l’ambiente circostante, interpretare le informazioni raccolte e compiere azioni nel mondo reale. A differenza dei sistemi di AI che operano esclusivamente nell’ambiente digitale, la Physical AI collega le capacità di apprendimento e ragionamento degli algoritmi con il movimento e l’interazione fisica.
Questa tecnologia nasce dall’integrazione tra intelligenza artificiale, robotica, sensori, visione artificiale e sistemi di controllo. Il suo obiettivo è sviluppare macchine capaci di adattare il proprio comportamento a situazioni variabili, senza dipendere esclusivamente da sequenze di istruzioni rigidamente preprogrammate.
La Physical AI è strettamente collegata al concetto di Embodied AI, o intelligenza artificiale incorporata, che studia come un sistema intelligente possa apprendere e agire attraverso l’interazione con un corpo fisico e con l’ambiente. I due termini vengono spesso utilizzati in modo simile, soprattutto nel settore della robotica avanzata.
Come funziona nella pratica
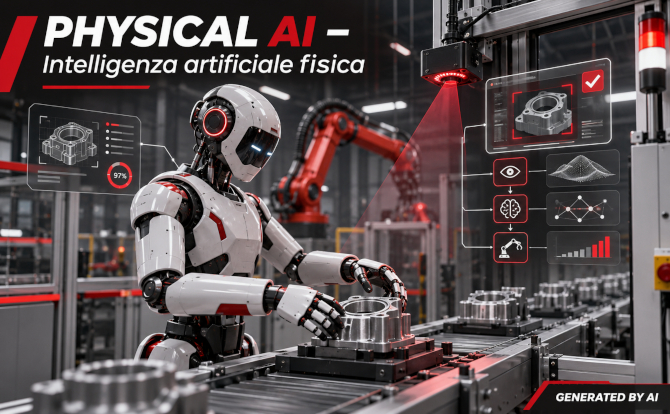
Un sistema di Physical AI combina diverse tecnologie che lavorano in modo coordinato. Telecamere, sensori di profondità, lidar e sensori di forza raccolgono informazioni sull’ambiente, mentre algoritmi di intelligenza artificiale elaborano questi dati per riconoscere oggetti, valutare situazioni e individuare le azioni da eseguire.
Il sistema utilizza quindi modelli di apprendimento automatico e algoritmi di pianificazione per definire i movimenti necessari. I comandi vengono trasmessi agli attuatori del robot, che esegue l’operazione e raccoglie nuove informazioni attraverso i sensori. Si crea così un ciclo continuo di percezione, elaborazione, azione e verifica dei risultati.
Un ruolo importante è svolto dal Reinforcement Learning, o apprendimento per rinforzo, una tecnica che permette ai sistemi di apprendere strategie operative attraverso tentativi, risultati e ricompense. Un’altra tecnologia emergente è rappresentata dai modelli Vision-Language-Action (VLA), che collegano informazioni visive, istruzioni linguistiche e azioni robotiche.
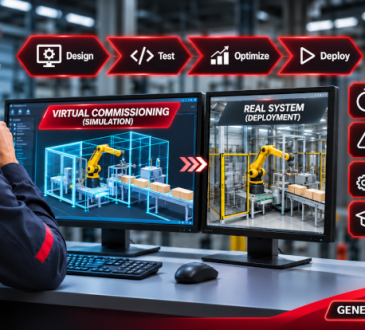
Per sviluppare queste capacità vengono spesso utilizzati ambienti di simulazione e Digital Twin, nei quali il robot può essere addestrato e testato virtualmente prima di operare nel mondo reale. Questo approccio, conosciuto come Sim-to-Real, contribuisce a ridurre i costi e i rischi delle sperimentazioni fisiche, anche se richiede successive verifiche e adattamenti nell’ambiente operativo effettivo.
Qual è la differenza tra Physical AI e robotica tradizionale?
Nella robotica industriale tradizionale, un robot esegue generalmente movimenti e sequenze definite in fase di programmazione. Questo approccio garantisce elevata precisione e ripetibilità, ma può richiedere interventi di riconfigurazione quando cambiano i prodotti, le posizioni degli oggetti o le condizioni operative.
La Physical AI introduce una maggiore capacità di adattamento. Un robot dotato di sistemi intelligenti può, ad esempio, riconoscere un componente collocato in una posizione imprevista, modificare la traiettoria di presa o selezionare una strategia alternativa per completare un’operazione.
La differenza principale riguarda quindi la capacità di interpretare situazioni variabili e adattare il comportamento, anziché limitarsi a ripetere istruzioni prestabilite. Questo non significa che i robot dotati di Physical AI siano completamente autonomi in qualsiasi circostanza: le loro capacità dipendono dall’addestramento, dai sensori, dai vincoli operativi e dai sistemi di sicurezza adottati.
Esempi di utilizzo
- Nell’automazione industriale, robot dotati di Physical AI possono riconoscere componenti con forme o posizioni differenti e adattare le operazioni di assemblaggio, manipolazione o controllo qualità.
- Nel Bin Picking, sistemi robotizzati intelligenti individuano oggetti disposti casualmente all’interno di contenitori e calcolano strategie di presa adeguate, anche in presenza di sovrapposizioni o orientamenti variabili.
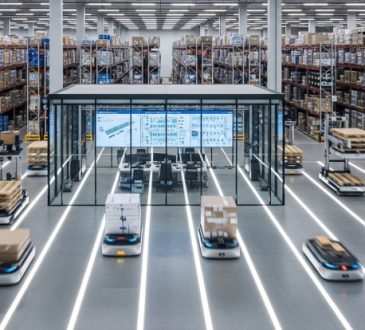
- Nella logistica e nei magazzini automatizzati, robot mobili autonomi possono interpretare l’ambiente, riconoscere ostacoli e adattare i percorsi alle condizioni operative, integrando percezione, navigazione e pianificazione.
- Nell’industria alimentare, sistemi di manipolazione intelligente possono adattare la presa a prodotti di forma e consistenza variabile, contribuendo a ridurre danneggiamenti e scarti.
- Nella robotica umanoide, la Physical AI viene utilizzata per sviluppare capacità di movimento, manipolazione e interazione con ambienti progettati per le persone, anche se molte applicazioni industriali sono ancora in fase di sviluppo e sperimentazione.
Perché è importante
La Physical AI rappresenta una delle evoluzioni più interessanti dell’automazione industriale perché può contribuire a superare alcuni limiti dei sistemi robotici tradizionali. La possibilità di adattarsi a prodotti differenti, condizioni variabili e ambienti meno strutturati apre nuove opportunità per automatizzare operazioni che fino a oggi richiedevano un intervento umano frequente.
Per le imprese manifatturiere, i benefici potenziali riguardano soprattutto la flessibilità produttiva, la gestione di piccoli lotti, la riduzione delle attività ripetitive e il miglioramento della qualità. In alcuni contesti, queste tecnologie possono anche contribuire a un utilizzo più efficiente delle risorse e alla riduzione degli sprechi.
Restano tuttavia importanti sfide tecnologiche. L’affidabilità dei modelli, la qualità dei dati, le differenze tra simulazione e ambiente reale e la sicurezza delle interazioni tra persone e robot richiedono verifiche rigorose. Le funzioni basate sull’intelligenza artificiale devono inoltre essere integrate con sistemi di controllo e protezione adeguati all’applicazione industriale.
Nel percorso verso l’Industria 5.0, la Physical AI potrebbe assumere un ruolo crescente nello sviluppo di sistemi produttivi flessibili e centrati sulla collaborazione tra persone e macchine.
Il cambiamento più significativo non consiste semplicemente nel rendere i robot più veloci o potenti, ma nel permettere loro di interpretare meglio l’ambiente fisico e adattare le proprie azioni alle esigenze del processo. È questa capacità che potrebbe trasformare progressivamente la robotica industriale, aprendo la strada a una nuova generazione di sistemi intelligenti.